本类定位
立体包覆件的褶皱、起泡、脱层、边角包覆与拼接检测
包覆件检测视觉解决方案针对的是把皮革、织物或薄膜包覆到骨架上的立体件,例如汽车座椅、门板、仪表台、扶手箱盖与中控等。这类零件最典型的缺陷是包覆过程中产生的褶皱、起泡、脱层、边角包不满、色差与拼接错位。它们不是平面缺陷,而是随曲面起伏的三维形貌问题,因此需要多角度与形貌成像,并把包覆工艺的关键位置固化为检测区域。
包覆件的缺陷和普通外观缺陷有个本质区别:它是工艺造成的形变,不是材料本身的问题。同一块皮料,包覆操作的手势、拉伸量、加热温度不同,做出来的褶皱位置和形态就不一样。这意味着这类缺陷往往没有稳定的形态特征,靠单张图像的灰度阈值很难判准。
所以本类方案的重点是把包覆工艺的关键位置定下来:边角、转角、凹槽、拼接处、需要拉伸最大的区域——这些位置的检测区域、判定方式单独设计,而不是整件统一处理。同时结合条纹光或光度立体,把褶皱、起泡这类形貌问题转成可判断的信号。
另一个特殊要求是追溯。包覆件通常装在整车内饰上,一旦出现批量问题需要能回查到具体批次与工位,所以检测结果与零件标识、工艺参数的绑定关系要提前设计好。
检测痛点
为什么包覆件的表面缺陷不好检
人工目检需要检验员围绕工件反复变换观察角度,效率低,且长时间作业后判定尺度会漂移。而普通视觉方案在包覆件上又会遇到下面几类困难——它们的共同点是:缺陷能不能被看见,取决于成像方式,而不是算法。
缺陷来源是工艺,不是材料
褶皱、起泡、边角包不满是包覆操作造成的形变。同一块皮料,手势、拉伸量、加热温度不同,缺陷位置和形态就不同,没有稳定的形态特征可循。
曲面带来反光与阴影
立体件在不同朝向上明暗差异很大,同一处缺陷在某个角度下明显、换一个角度就被高光或阴影掩盖,单视角成像容易漏检。
形貌类缺陷在 2D 图里很弱
褶皱、轻微起泡、脱层这类缺陷的核心特征不是颜色,而是表面发生了高低变化,普通灰度图像中表现很弱。
正常纹理与缺陷容易混淆
真皮有天然纹理,织物有编织纹路,它们本身就会产生类似缺陷的灰度起伏,需要把「正常纹理」与「真实缺陷」区分开。
深色与高光材料对比度低
黑色皮革上的暗缺陷、抛光面与压花区域的高光,都会让缺陷与背景的对比度下降,需要专门的打光验证。
「可接受」的边界要人来定
设计造型本身就有起伏,工艺允许的轻微褶皱也有存在空间。哪些算缺陷、哪些算正常,必须由工艺与质量部门先量化,否则任何检测结果都无法判定对错。
核心技术方案
机械臂飞拍 + 多角度成像 + 形貌成像 + AI 缺陷识别 + 配方管理 + 数据追溯
包覆件是立体件,检测区域分散在多个朝向的曲面上,因此采集方式本身就要按工件结构设计。根据工件的尺寸、材质、缺陷类型与节拍要求,项目可以选择不同的技术组合。
01|机械臂飞拍采集
机械臂按工件三维结构建立专用拍摄路径,在运动过程中完成图像采集,不必每次停稳再拍。
- 多轴协同覆盖坐垫、靠背、侧翼、接缝等位置
- 拍摄路径按工件定制,换件号调用对应路径
- 单张图像拍摄耗时可达到约 200 毫秒
02|多角度覆盖曲面
同一个检测区域从多个朝向分别成像,避免单视角下高光或阴影掩盖缺陷。
- 按区域朝向分配拍摄角度
- 边缘、转角、凹槽单独增加视角
- 单件产品可采集 130 张以上图像
03|形貌成像看褶皱与起泡
当 2D 图像看不清时,用对表面高低敏感的方式让形貌缺陷显影。
- 条纹光 / 光度立体获取形貌信号
- 可获取高度、法向、曲率等特征
- 适用:褶皱、轻微起泡、压痕、鼓包
04|偏振与漫射压制反光
皮革在拉伸或受压后局部会变亮甚至接近镜面,需要把镜面反光压下去再谈检测。
- 偏振片配合漫射光压制高光
- 低角度光突出褶皱、划痕、缝线
- 深色材料单独做打光验证
05|AI 缺陷识别
缺陷形态多变、难以用规则穷举时,用深度学习模型完成识别与分类。
- 缺陷分类、目标检测、语义/实例分割
- 缺陷难以穷举时按正常状态建模做异常检测
- 新增缺陷类别可通过标注与训练更新
06|配方切换与数据追溯
不同车型、不同件号对应各自的检测区域、参数与阈值,切换时调用配方即可。
- 一个件号一套配方,支持多产品切换
- 结果与零件标识、工位、批次绑定
- NG 图像留档,便于工艺改进
检测范围
这类问题通常检测什么
| 检测项 | 判断内容 | 典型位置 |
|---|---|---|
| 褶皱 | 包覆过程产生的堆积与皱褶 | 转角、凹槽、拉伸最大处 |
| 起泡与脱层 | 面材与骨架之间未贴合 | 平面区域与边角 |
| 边角包覆 | 边角是否包满、有无露底 | 四角与收边处 |
| 拼接与走线 | 拼缝位置、缝线是否顺直 | 拼接处与缝线 |
| 色差与脏污 | 件内或件间色度差异、污渍 | 整体与重点区域 |
| 尺寸与位置度 | 关键孔位、卡扣位置 | 装配特征处 |
检测对象
常见的被检对象与材料
包覆件按零件类型与面材分别对应不同的成像方式。下列对象均有对应的检测要点页,可按实际工件进入查看。
典型缺陷
这类方案主要针对哪些缺陷,以及各自需要关注什么
| 缺陷类型 | 典型表现 | 检测关注点 |
|---|---|---|
| 褶皱 | 面材堆积形成的高低起伏 | 形貌问题,条纹光 / 光度立体最可靠 |
| 起泡 | 局部未贴合形成的凸起 | 需与设计造型区分,边界要客户明确 |
| 脱层 | 面材与骨架分离 | 轻微脱层表面特征弱,可检性需实测 |
| 边角包不满 | 收边处露出骨架或材料不足 | 边角是关键位置,需专门成像 |
| 拼接错位 | 拼缝位置偏移或不齐 | 按拼缝基准量测偏移量 |
| 色差与脏污 | 色度偏差、污渍、胶渍 | 曲面反光会影响色度测量 |
| 缝线异常 | 跳线、断线、线迹不匀 | 与背景对比度低,需侧向光 |
| 划痕与破损 | 线状擦伤、破洞、针孔 | 低角度光显影,背光辅助看孔洞 |
检测能力
从单一缺陷检测,到多项目综合判断
包覆件的质量要求通常不止「有没有缺陷」。在同一台设备上,可以把下面几类判定合并到一次检测流程中完成。
外观缺陷检测
污渍、脏污、划痕、破损、针孔等表面缺陷的识别与分类,按面积、长度、位置建立判定规则。
形貌缺陷检测
褶皱、起泡、压痕、鼓包这类表面高低变化,通过条纹光或光度立体获取形貌信号后判定。
边角与包覆到位
四角与收边处是否包满、有无露底或材料不足,按边角专用检测区单独判定。
拼接与缝线
拼缝位置偏移量、缝线是否顺直、有无跳线断线,按拼缝基准量测。
色差与一致性
件内不同区域的色度差异、件与标准样之间的色差,以及皮纹走向与粗细的一致性。
尺寸与位置度
关键孔位、卡扣位置、装配特征的位置度,标定后按公差上下限判定。
AI 视觉算法
规则算法与深度学习按缺陷特点组合使用
传统视觉算法
适合形状规则、判据可量化的检测项,结果可解释、参数可追溯。
- 边缘提取与轮廓分析
- 亚像素尺寸测量、圆拟合、直线拟合
- Blob 区域分析、灰度/颜色差异检测
- 拼缝偏移量测、孔位与卡扣位置判定
- 缺陷区域分割与面积、长度、宽度计算
深度学习算法
适合形态多变、难以用规则穷举的缺陷,需要样本训练与维护。
- AI 缺陷分类
- AI 目标检测
- AI 语义/实例分割
- 异常检测(缺陷难以穷举时按正常状态建模)
- 皮纹一致性与材质分类
在同一个项目中,两类算法通常并行使用:规则的量测项交给传统算法,保证数值稳定与可追溯;形态多变的缺陷交给深度学习,由模型完成识别与分类;两者结果合并后统一输出 OK/NG。系统可以通过实际生产过程中持续积累的图像数据,对模型进行训练和优化,新增缺陷类别无需重新开发完整检测程序。
视觉软件平台
把视觉检测相关功能集中到统一平台中
检测软件负责完成采集、判定、记录与对外通讯,包覆件的模型维护与缺陷复判也在同一平台内完成。
数据标注
对采集到的缺陷图像进行标注,建立训练数据。
模型训练
根据实际缺陷类别训练对应 AI 视觉模型,支持持续训练优化。
模型检测
将训练后的模型应用于生产检测,对产品图像进行实时分析。
结果管理
保存检测结果及对应图像,支持按产品、时间及检测结果查询。
缺陷可视化
在原始图像上标记缺陷位置,方便快速定位问题。
数据归档与接口
按产品、时间及检测结果归档;可通过 PLC 通讯与 MES/生产系统对接,输出 OK 信号、NG 信号、缺陷类型与检测结果。
技术架构
光学成像层 · 算法层 · 视觉软件层 · 自动化控制层
包覆件检测不是单一的「相机拍照」,而是四层协同的系统:光学层决定缺陷能不能显影,算法层决定能不能分辨,软件层负责判定与记录,自动化层负责与产线对接。
第一层:光学成像层
按工件与缺陷类型配置相机、镜头与光源,并选择成像方式:多角度面阵、低角度光、偏振+漫射、条纹光或光度立体、背光。包覆件的关键在这里——缺陷没显影,后面都无从谈起。
第二层:算法层
建立多算法组合:亚像素量测、轮廓与拼缝分析、区域分析、灰度与颜色差异、缺陷分割,以及 AI 分类/检测/分割与异常检测。
第三层:视觉软件层
统一管理产品配方、拍摄路径、算法调用、参数管理、检测结果、缺陷分类、数据存储、图片追溯与报表统计。
第四层:自动化控制层
与机械臂、PLC、上下料机构、输送机构、分拣机构及 MES/数据系统对接,完成运动触发、飞拍同步、分拣与数据回传。
检测方式
成像、算法与判定的组合路线
关键位置固化
按包覆工艺定检测区
- 与工艺一起确定高风险位置清单
- 边角、转角、凹槽单独设检测区与判据
- 不同车型 / 件号走配方切换
多角度与形貌成像
解决曲面与形变
- 多角度覆盖各朝向区域
- 条纹光 / 光度立体看褶皱与起泡
- 偏振光压制皮革镜面反光
判定与标准
褶皱的「可接受」要客户定
- 设计造型与工艺褶皱需要区分
- 建议按位置分级定义允许程度
- 用样板件建立参考基线
追溯绑定
与件号、工位、批次关联
- 结果与零件标识绑定
- 可关联包覆工艺参数(温度、时间等)
- NG 图像留档便于工艺改进
检测位分区示意
包覆件通常按装配图逐位划分检测区域,任一位判 NG 则整件判 NG。下图为本类方案的检测位划分示意:
设备与整机
包覆件视觉检测设备形态与工位结构
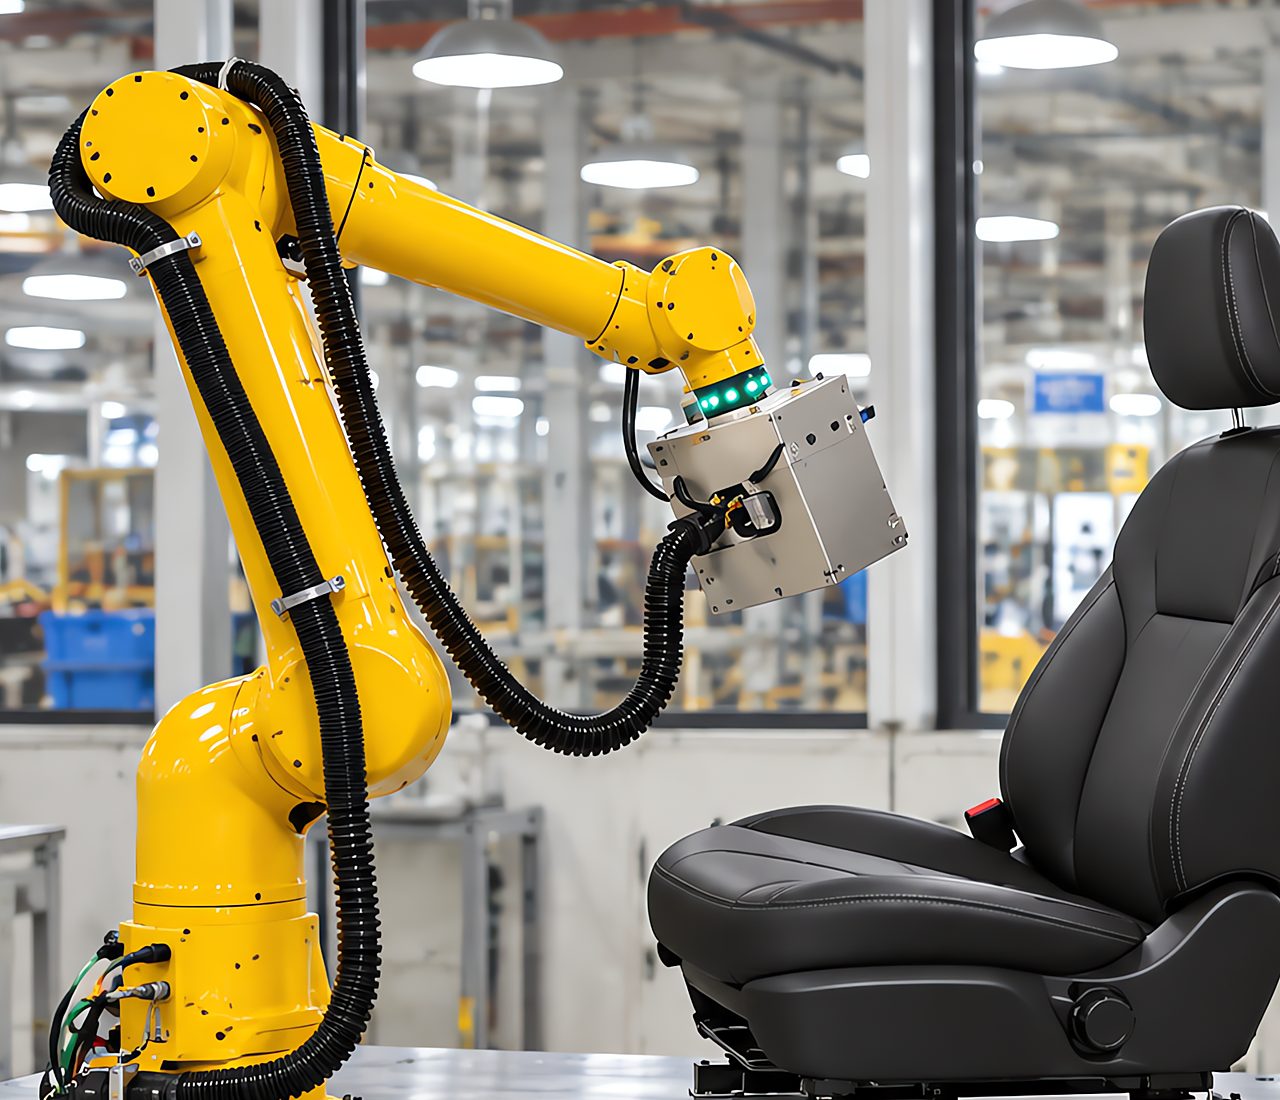
包覆件检测设备的核心是「机械臂运动控制 + 飞拍视觉 + AI 缺陷识别 + 检测软件 + 数据管理」的组合。机械臂负责怎么走、从哪里看、什么时候拍;视觉系统负责拍到什么、图像是否清晰;算法负责有没有缺陷、缺陷是什么;软件平台负责结果在哪里、数据怎么记录、模型如何更新。设备形态按工件的上料方式、检测项数量与产线节拍确定。
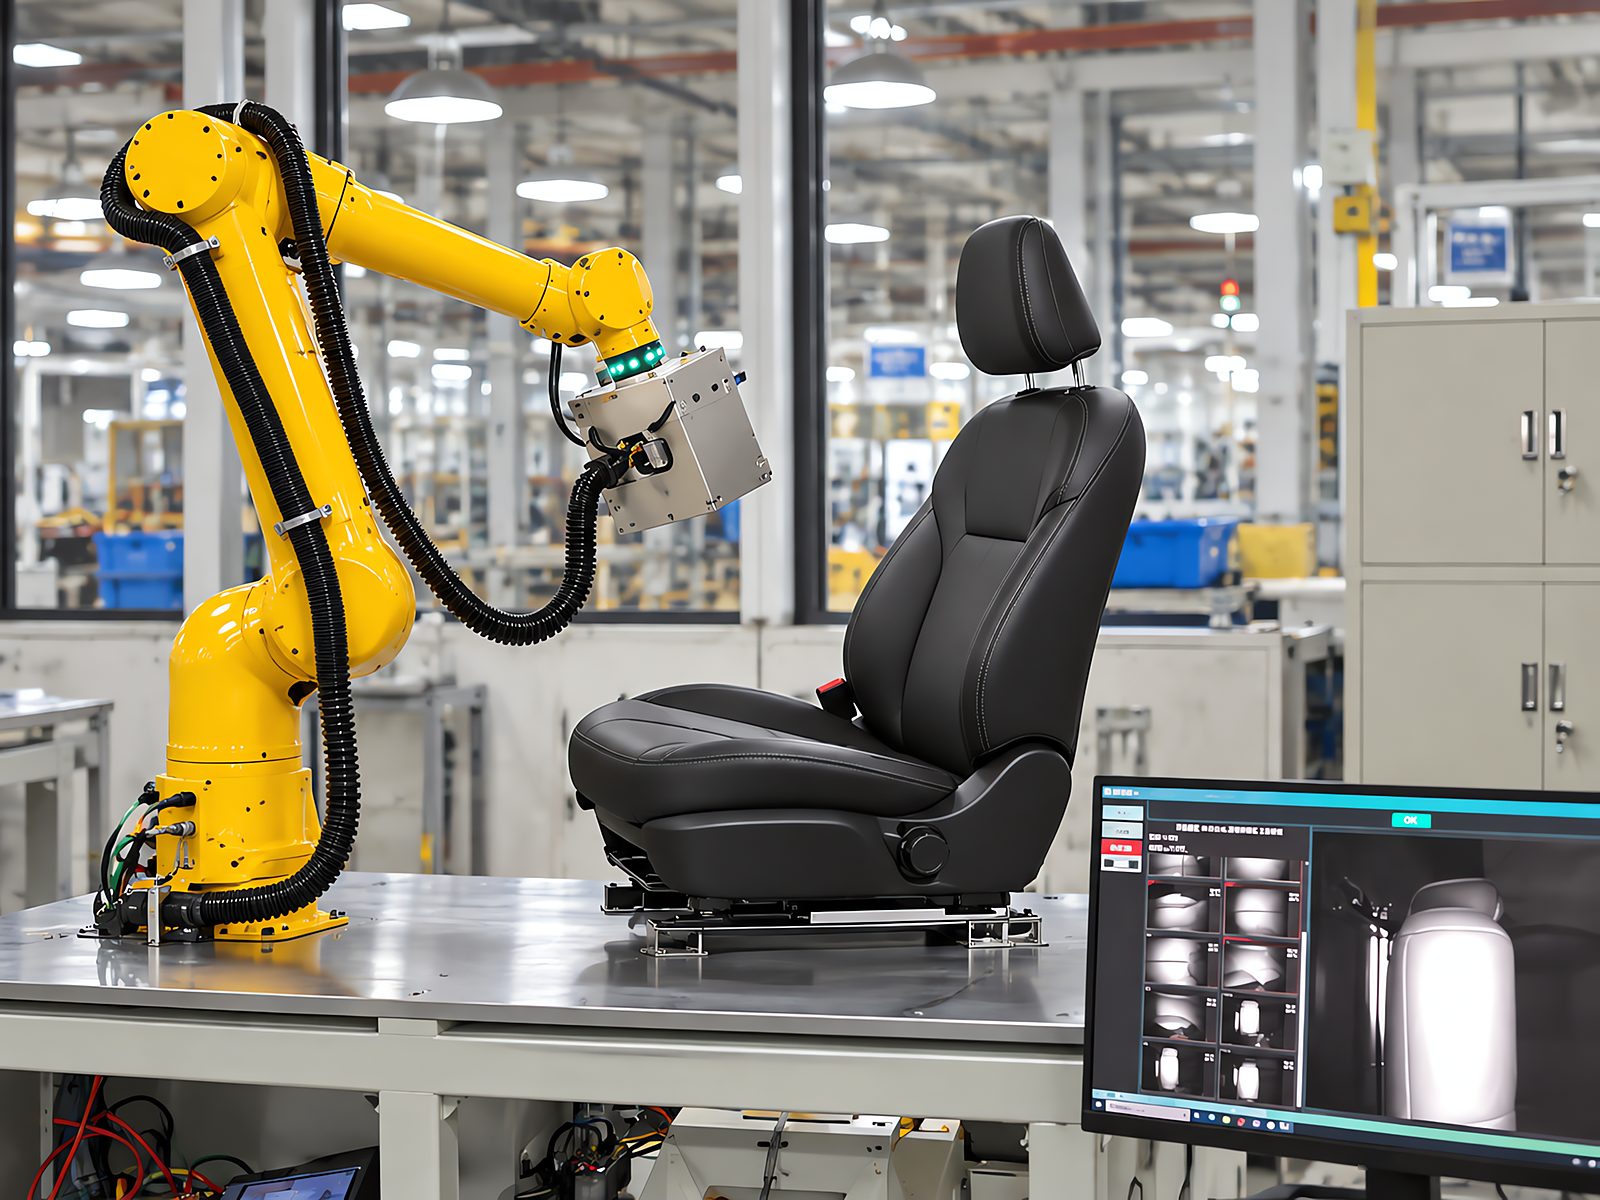
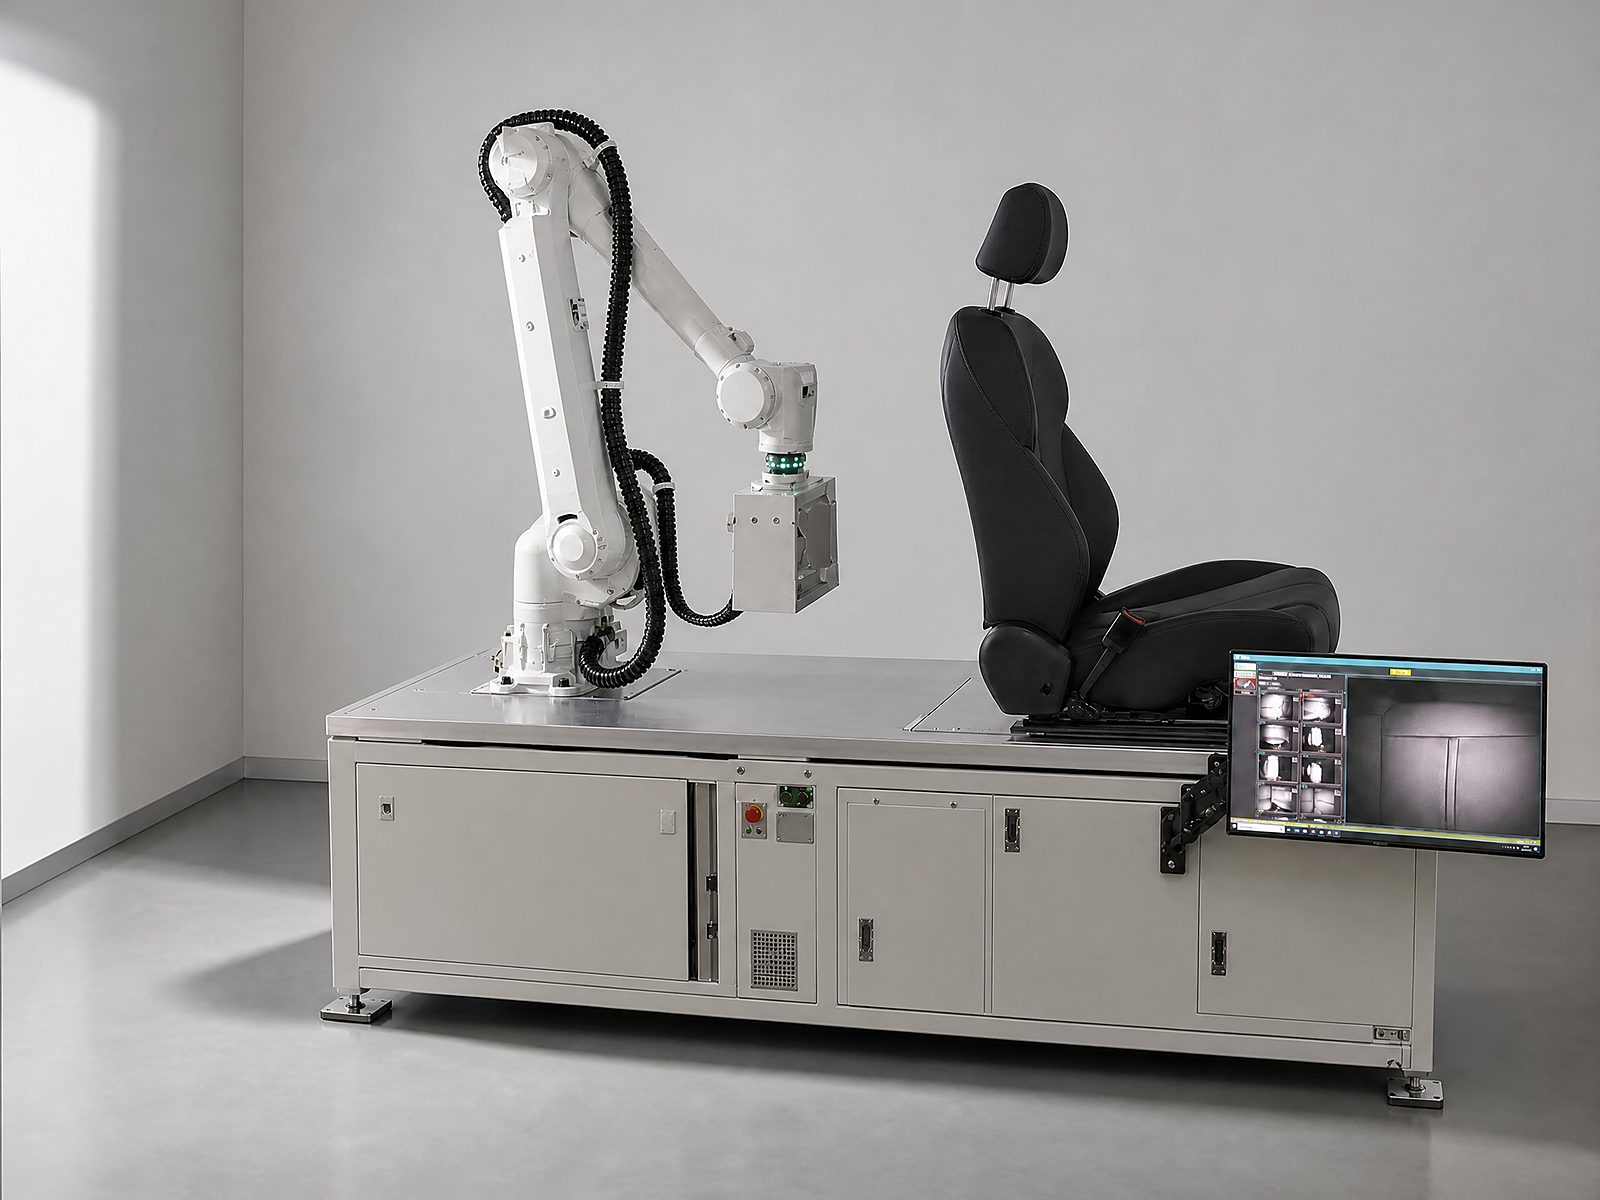
设备配置参考
| 项目 | 配置说明 |
|---|---|
| 检测对象 | 包覆类立体件(汽车座椅、门板、仪表台、扶手箱盖、中控等) |
| 检测方式 | AI 视觉自动检测 |
| 图像采集 | 机械臂多角度飞拍 |
| 单件图像数量 | 130 张以上(按检测范围配置) |
| 单张图像拍摄 | 约 200 毫秒 |
| 缺陷检测 | AI 深度学习 |
| 算法基础 | CNN 卷积神经网络 |
| 结果输出 | OK / NG 及缺陷位置 |
| 数据管理 | 图像、结果、报告归档 |
| 计算硬件 | 工业计算机 + 独立显卡 |
| 软件技术 | 上位机软件 + AI 算法库 |
| 模型更新 | 支持持续训练优化 |
适用行业
这类方案通常装在哪些行业
典型应用组合
按零件类型与检测目的划分的方案组合
包覆件项目通常从下面某一项或几项组合开始,按打样结果再扩展。下表列出本类方案常见的技术组合。
| 方案 | 检测对象 | 核心检测内容 | 核心视觉技术 |
|---|---|---|---|
| 方案 1 | 汽车座椅包覆件 | 坐垫、靠背、头枕、侧翼及接缝区域的全区域表面采集 | 机械臂飞拍 + 多角度 + AI |
| 方案 2 | 汽车座椅多曲面区域 | 不同曲率、材质与纹理区域分别规划拍摄路径 | 三维路径规划 + 多轴协同 |
| 方案 3 | 座椅与车门面板多产品共线 | 不同产品建立独立的产品程序、拍摄路径、图像参数、AI 模型与缺陷标准 | 配方管理 + 程序切换 |
| 方案 4 | 门板包覆件 | 门板饰板、包覆区域、装饰区域的褶皱、脱层、胶痕与轮廓贴合 | 多角度 + 分区成像 |
| 方案 5 | 扶手箱盖与中控包覆件 | 褶皱、脱层、缝线跳针、污渍与划痕 | 低角度光 + 缝线检测 |
| 方案 6 | 仪表台与立柱包覆件 | 大尺寸曲面的包覆到位、边角包满与拼接错位 | 分区多工位 + 形貌成像 |
| 方案 7 | 边角与收边专项 | 四角、转角、凹槽处是否包满、有无露底 | 边角专用视角 + 轮廓分析 |
| 方案 8 | 缝线与拼接专项 | 拼缝位置偏移、走线是否顺直、跳线断线 | 侧向光 + 亚像素量测 |
实施流程
从项目概述到交付的十个环节
一套包覆件视觉检测设备并不是简单购买相机和机械臂即可完成,项目实施通常需要经过以下环节。
- 01产品样品分析:确认工件尺寸、材质、颜色、结构与表面状态
- 02缺陷标准确认:明确什么属于 OK、什么属于 NG,并建立缺陷样本
- 03检测需求逐项确认:检测类别、判据与阈值
- 04视觉测试与打光实验:针对不同区域测试相机、镜头和光源成像效果
- 05机械臂路径规划:根据产品曲面和检测区域规划拍摄轨迹
- 06AI 模型训练:利用实际样本建立缺陷识别模型
- 07检测区域划分与判据定义:边角、转角、凹槽单独设区
- 08样板件基线建立与参数整定
- 09整机联调与试跑:将机械臂、视觉系统、软件平台和检测逻辑整合,统计过杀与漏检
- 10现场验证与交付:按实际生产节拍和质量标准连续运行测试,验收、培训与运行维护
项目性能验证项目
正式项目实施时,根据客户规格建立以下验证项目,验证结论以双方共同确认的样品与测试条件为准。
| 验证项目 | 验证内容 |
|---|---|
| 成像精度 | 像素精度、视野、缺陷可见性 |
| 检测能力 | OK / NG 样品验证 |
| 形貌可检性 | 褶皱、起泡、脱层样品验证 |
| 重复性 | 多次连续采集 |
| 漏检率 | NG 样本验证 |
| 过检率 | OK 样本验证 |
| CT | 单件完整检测周期 |
| 稳定性 | 连续运行测试 |
| 数据追溯 | 图片、结果、产品信息关联 |
为什么选 EEK
光学、算法、软件、自动化四层由同一团队完成
先做打光验证,再谈算法
包覆件项目失败的原因多数不在算法,而在褶皱、脱层这些形貌缺陷根本没在图像里显出来。我们在方案阶段就把成像实验做实,确认缺陷可显影后再定算法路线。
按缺陷特点组合技术,不硬套单一方案
能用多角度 2D 解决的不叠加形貌成像,需要判断高低起伏的才引入条纹光或光度立体,缺陷难以穷举时再上 AI——技术选择服从检测目的与成本。
不虚构指标,以打样结论为准
精度、节拍、漏检率这类指标与工件和现场条件强相关,我们不做未经实测的数值承诺,而是先打样、再共同确认可达到的水平。
设备与自动化一体交付
光学、算法、软件、机械臂路径与 PLC 对接由同一团队负责,避免视觉与产线分属不同供应商时常见的接口推诿。
本类方案
同一类问题下的其他方案页
本类方案按检测对象与材料细分。下表列出已建成的方案页;其余细分方案位已预留,资料补齐后即可上线。
本类资料清单
已确认内容与待核实项
| 资料项 | 说明 | 状态 |
|---|---|---|
| 已有 3 个包覆类应用页 | 座椅皮革 / 门板包覆 / 扶手箱盖与中控包覆 | 已有 |
| 已有 1 个设备产品页 | 汽车座椅 AI 视觉检测设备(机械臂飞拍 + AI 缺陷识别) | 已有 |
| 包覆工艺流程图 | 说明各工序与关键控制点 | 按实际检测对象与产线确认 |
| 面材与骨架材料 | 决定打光与形貌成像方式 | 按实际检测对象与产线确认 |
| 关键判定位置清单 | 边角 / 转角 / 凹槽 / 拼缝等高风险位置 | 按实际检测对象与产线确认 |
| 褶皱判定标准 | 哪些可接受、哪些必须 NG,需工艺与质量共同定 | 按实际检测对象与产线确认 |
| 装夹方式与节拍 | 决定用多相机还是分次成像 | 按实际检测对象与产线确认 |
| 追溯要求 | 需要绑定的件号、批次、工位与工艺参数 | 按实际检测对象与产线确认 |
常见问题
关于这类方案的常见疑问
包覆件检测和一般的外观检测有什么区别?
最大的区别是缺陷来源是工艺而不是材料。褶皱、起泡、边角包不满这些问题是包覆操作造成的形变,形态随手势、拉伸、加热条件变化,不像材料本身的划痕那样形态稳定。所以方案重点是按工艺关键位置分别设计检测区与判据,而不是整件用一套统一标准。
褶皱能不能稳定检出?
可以检,但「可接受」的边界必须由客户定义。设计造型本身就有起伏,工艺允许的轻微褶皱也有存在空间,所以必须先由工艺与质量部门给出分级标准,再用样板件建立参考基线。没有标准的情况下,任何检测结果都无法判定对错。
脱层(未贴合)能检出来吗?
取决于脱层的严重程度。明显的起泡会产生可测的形变,条纹光或光度立体能够识别;但面材与骨架轻微分离、表面几乎没有形变的早期脱层,视觉上的特征非常弱。这类项的可检性必须用真实脱层样品实测确认,不能承诺。
皮革反光很强,会不会影响成像?
会有影响,但可以处理。真皮、PU 革在压力或拉伸后局部会变亮甚至接近镜面,通常用偏振片配合漫射光压制,或者改用对高光不敏感的形貌成像方式。深色材料上的暗缺陷对比度低,也需要专门的打光验证。
包覆件检测为什么要用机械臂,固定相机不行吗?
包覆件是立体件,检测区域分散在多个朝向的曲面上。固定相机要覆盖全部区域,要么架设很多台,要么工件需要多姿态翻转。机械臂可以按工件三维结构规划路径,用同一套采集单元依次覆盖各朝向区域,拍摄路径还能随件号更换,更适合多品种、大曲面的包覆件。
包覆件检测设备一次可以采集多少张图像?
本类方案的框架资料给出的参考值是单件 130 张以上,用于覆盖不同检测区域。实际图像数量取决于检测范围、区域划分方式与最小缺陷尺寸要求,需要按工件与质量标准项目化配置,不是固定值。
检测一件包覆件需要多长时间?
本类方案采用飞拍方式,单张图像拍摄耗时可达到约 200 毫秒,具体检测节拍根据产品结构、检测区域和拍摄路径确定。整件周期还需要把上下料与工件定位时间计入,须以打样实测为准。
边角包不满(露底)怎么检?
边角是包覆工艺风险最高的位置,需要单独设检测区与专用视角。通常做法是对四角与收边处增加拍摄角度,用轮廓分析判断面材是否覆盖到位、有无露出骨架,并按位置分级定义允许程度。
缝线跳线、断线能检吗?
可以。缝线与背景的对比度通常较低,需要用侧向光把线迹的立体感打出来,再配合轮廓与灰度分析判断走线是否顺直、有无跳线与断线。缝线的具体判定标准需与质量部门共同确认。
深色皮革上的暗缺陷对比度低怎么办?
深色材料会同时压低缺陷与背景的亮度,单纯提高增益并不能改善信噪比。通常改用低角度光突出表面起伏、用偏振压制高光,或直接采用对颜色不敏感的形貌成像方式,并针对该材料单独做打光验证。
换车型或换件号麻烦吗?
不麻烦。方案按配方管理:每个件号对应一套拍摄路径、检测区域、判定参数与阈值,切换时调用配方即可。需要注意的是一部分形貌成像需要重新采集基线样板,所以换型通常要做一次试跑确认,而不是纯切换。
检测结果怎么追溯?
检测图像、缺陷结果与 OK/NG 判定按产品、时间与检测结果归档,结果可与零件标识、工位、批次绑定,必要时还可以关联包覆工艺参数。NG 图像留档便于后续工艺改进与批量问题回溯。
包覆件视觉检测方案需要提供哪些资料?
建议准备:产品实物、产品照片、产品 3D/CAD 数据、产品尺寸、材质与颜色、检测区域、缺陷样本(OK 样本与 NG 样本)、缺陷最小尺寸要求、生产节拍与单日产量、当前人工检测方式、是否需要检测数据追溯。资料越完整,设备结构、机械臂路径、相机数量与 AI 检测模型越容易准确规划。
检测精度是多少?
包覆件主要判的是形貌与工艺缺陷,「精度」更多体现在能识别多小的褶皱与形变量上,这与成像角度、打光方式和客户允许标准都有关,需要用真实件实测。
提交样品测试
把工件、缺陷样本、检测要求与产线节拍发给我们,方案工程师会判断它属于哪一类检测问题,并给出成像方式与配置建议。
提交成功
我们已收到您的样品测试需求,方案工程师会在 1 个工作日内与您联系。如需加急,请直接致电 13913763268(微信同号)。
需要逐项评估成像条件、缺陷标准与节拍? 前往完整需求评估 →