方案概述
基于视觉引导机器人,实现散乱件的柔性抓取与供料
视觉抓取与柔性供料基于视觉引导机器人,实现散乱件的柔性抓取与上料,覆盖「来料倒入—视觉拍照定位—路径规划—机器人抓取—姿态校正—线体上料」6 步。视觉形式分 2D 与 3D 两种:2D 视觉对平面散布的零件拍照定位、按坐标抓取,适合扁平件和有一定方向规则的零件;3D 视觉对堆叠散乱件做三维识别并规划抓取路径与角度,适合无规则堆放的零件,用于替代人工分拣与振盘上料。
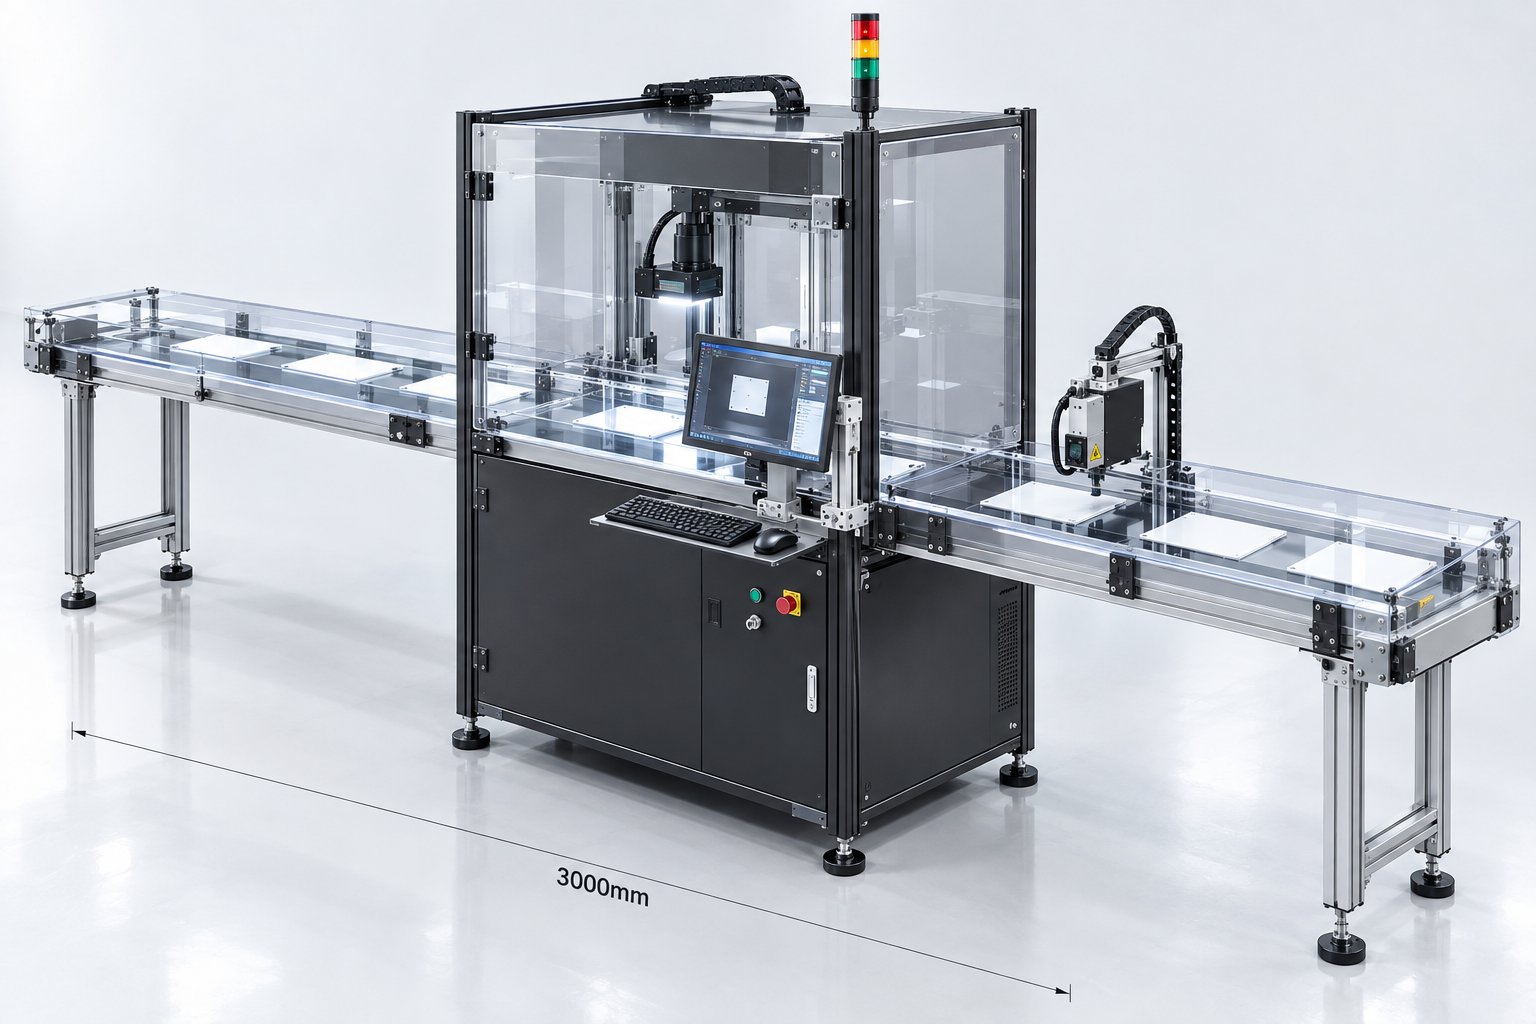
基于 2D/3D 视觉引导机器人,实现散乱件的柔性抓取与供料,替代振盘与人工分拣上料。
完整流程为:来料倒入 → 视觉拍照定位 → 路径规划 → 机器人抓取 → 姿态校正 → 线体上料;按零件形态与节拍配置视觉形式与抓取策略。
方案配置
按工件与节拍组合的四个模块,可按需选配
视觉系统
- 2D 视觉定位拍照
- 3D 视觉散堆件识别
- 按零件形态选型
- 视觉算法自适应
供料机构
- 料盘或料斗倒入
- 振动或翻转均料
- 缺料检测与补料
- 可对接料仓
机器人抓取
- 机器人按视觉坐标抓取
- 柔性夹具或吸盘
- 路径规划避碰撞
- 姿态校正上料
线体输送
- 抓取后放置线体
- 线体输送至加工位
- 可对接下工序
- 节拍匹配产线
工艺流程
从倒入到上料,散乱件一键柔性供料
- 01来料倒入
- 02视觉拍照定位
- 03路径规划
- 04机器人抓取
- 05姿态校正
- 06线体上料
关键环节
2D 与 3D 视觉各有适用,分别对应不同零件
2D 视觉定位抓取
2D 视觉对平面散布的零件拍照定位,机器人按坐标抓取,适合扁平件和有一定方向规则的零件。
- 2D 视觉拍照定位零件坐标
- 机器人按坐标精准抓取
- 适合扁平件和规则件
- 换型只需切换视觉程序
3D 视觉散堆件抓取
3D 视觉对堆叠的散乱件进行三维识别,规划抓取路径与角度,适合无规则堆放的零件。
- 3D 视觉三维识别散堆件
- 规划抓取路径与角度
- 适合无规则堆放零件
- 替代人工分拣与振盘
适用工件
多形态、多规格的散乱件都能对应
- 2D 或 3D 视觉定位
- 吸盘或电磁夹具
- 大批量柔性供料
- 可对接装配线
- 3D 视觉散堆件抓取
- 专用柔性夹具
- 避免缠绕与卡料
- 可对接装配线
- 2D 视觉定位为主
- 吸盘或气动夹具
- 大批量柔性供料
- 可对接焊接线
- 2D 或 3D 视觉定位
- 吸盘或柔性夹具
- 中等批量供料
- 可对接装配线
交付与售后
从需求确认到试产验收,全程跟进
- 01需求确认与现场勘测
- 02方案设计与仿真
- 03设备制造与采购
- 04集成安装与调试
- 05试产与工艺优化
- 06验收交付
- 07售后服务与回访
交付后提供远程技术支持与定期回访,质保期内非人为损坏免费维修,质保期满后提供有偿维护与升级服务。
常见问题
关于视觉抓取与柔性供料的常见疑问
2D 和 3D 视觉分别适合什么零件?
2D 视觉对平面散布的零件拍照定位,机器人按坐标抓取,适合扁平件和有一定方向规则的零件,换型只需切换视觉程序;3D 视觉对堆叠的散乱件做三维识别,规划抓取路径与角度,适合无规则堆放的零件。
这套方案替代什么?
方案定位为替代人工分拣与振盘上料,实现散乱件的柔性抓取与供料。
适用哪些零件?
4 类适用零件:螺丝 / 螺栓(紧固件类)、弹簧(弹性元件类)、冲压件(冲压成型零件)、注塑件(注塑成型零件)。
抓取配置按什么确定?
按 3 项抓取配置维度:零件形态、材质、节拍。末端可用柔性夹具或吸盘,配合路径规划避碰撞与姿态校正上料。
供料机构怎么配?
料盘或料斗倒入,振动或翻转均料,带缺料检测与补料,可对接料仓。抓取后放置线体,线体输送至加工位,节拍匹配产线。
提交样品与需求
把工件图纸、加工设备、当前节拍与现场条件发给我们,方案工程师会给出料仓形式、抓取形式与检测配置建议。
提交成功
我们已收到您的样品测试需求,方案工程师会在 1 个工作日内与您联系。如需加急,请直接致电 13913763268(微信同号)。
需要逐项评估成像条件、缺陷标准与节拍? 前往完整需求评估 →
相关自动化方案:精密零部件自动化上下料 · 汽车零部件与新能源零部件加工自动化 · 数控车床 / 走心机自动化单元 · CNC 加工中心 / 铣床 / 钻攻中心自动化 · 智能料仓与自动供料系统 · MES 制造执行系统与数字化车间 · 非标自动化与既有产线改造